ROBOTIC TKA · RESIDENTS & FELLOWS
로봇 인공관절 수술: 정확도와 임상근거
MAKO 강의의 계획·실행 원리를 중심으로 정확도, 임상결과와 한계를 검토합니다. 플랫폼과 정렬 전략의 영향을 구분해 읽습니다.
노두현의 「MAKO benefit & clinical results」 강의를 바탕으로 재구성했습니다. 강의 당시 자료에 무작위시험과 장기 추적 연구를 대조했습니다. 특정 플랫폼의 결과를 모든 로봇에 일반화하지 않습니다.
ROBOTIC TKA · 01
3D 계획, registration과 절삭 정확도
계획과 실행의 연결
CT 기반 MAKO는 3D 골 모델에서 컴포넌트 크기와 위치를 계획하고, 수술 중 실제 뼈와 모델을 registration한 뒤 로봇 팔의 haptic boundary로 절삭을 보조합니다. 수술 전 영상의 분할, 모델의 기준점, registration과 tracker의 안정성, 절삭 후 확인은 각각 다른 오차를 만들 수 있습니다.
로봇 화면에 표시된 각도는 선택한 좌표계와 기준점을 전제로 한 값입니다. 계획대로 실행한 정도를 뜻하는 정확도와 여러 증례에서의 재현성을 뜻하는 정밀도를 구분합니다. 두 지표가 좋아도 수술 목표 자체의 임상적 타당성까지 증명되지는 않습니다.
회전 기준점의 불확실성
CT 3D 모델에서 surgical transepicondylar axis를 지정하는 일에도 관찰자 차이가 있습니다. Lei 등의 60 knees 재현성 연구에서 관찰자 간 ICC는 0.528이었습니다. 내측 상과의 sulcus와 외측 상과의 prominence를 명확히 구분하고, posterior condylar axis·AP axis 및 실제 굴곡 간격과 대조해야 합니다.
후과 마모, 외측 후과 저형성, 골극과 심한 변형이 있으면 하나의 축을 절대 기준으로 쓰기 어렵습니다. 소프트웨어가 자동으로 지정한 landmark도 해부학과 대조합니다. 계획값을 수정한 이유와 등록 후 확인값, 절삭 후 실제 결과를 구분해 남깁니다.
Gap 측정의 조건
Gap은 무릎 굴곡 각도, 적용 장력, patella 위치, 골극 제거와 인대 release 상태에 따라 달라집니다. 비교를 위해 같은 조건으로 측정하고, 뼈 절삭·컴포넌트 이동·회전 변경이 신전과 굴곡의 내외측 간격에 미치는 영향을 확인합니다. 로봇이 보여 주는 한 시점의 gap 수치만으로 전 운동범위의 안정성을 확정하지 않습니다.
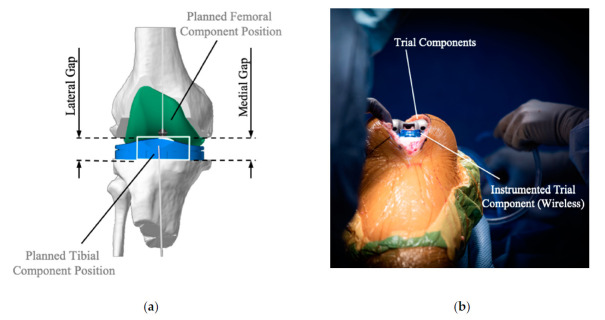
로봇 TKA의 gap 계획과 trial 상태에서 측정한 관절 내 하중. 수치상 대칭 gap이 동일한 내외측 하중을 보장하지는 않는다.
Alexander C. Gordon; Michael A. Conditt; Matthias A. Verstraete (2021) · Achieving a Balanced Knee in Robotic TKA · Fig. 1 · CC BY 4.0
画像を選択すると拡大して表示されます。ROBOTIC TKA · 02
정확도 개선과 환자 결과의 해석
강의에서 제시한 이점의 범위
강의는 컴포넌트 위치의 재현성, 연부조직 손상 감소와 초기 통증·회복의 가능성을 설명했습니다. 실험실에서의 절삭 오차나 연부조직 손상 점수, 영상 정렬, 환자 보고 기능, 재치환율은 서로 다른 결과입니다. 특정 시스템과 수술자의 비교 결과를 로봇 수술 전체의 효과로 묶지 않습니다.
무작위시험의 실제 결과
ROAM 시험은 100명을 무작위 배정했으며 6개월에 로봇군 46명, 수기군 41명을 평가했습니다. 일차 결과인 WOMAC 기능 변화의 군 간 차이는 3.8점(95% CI −5.6~13.1, p=0.425)으로 유의하지 않았습니다. 일부 초기 통증 지표는 로봇군에 유리했으나 모든 시점·모든 결과가 개선된 것은 아닙니다.
만족도는 로봇군 45/46(97.8%), 수기군 36/41(87.8%)였지만 p=0.096이었습니다. 수치 차이만으로 만족도 우월성을 확정할 수 없고, 유의하지 않다는 결과가 두 치료의 완전한 동등성을 입증하지도 않습니다. 표본 수·추적 탈락·효과크기와 신뢰구간을 함께 읽습니다.
장기 성적과 플랫폼의 차이
최소 10년 추적 비교 연구에서는 로봇·내비게이션·수기 TKA의 기능과 생존율에 유의한 차이가 확인되지 않았습니다. 이는 구형 로봇과 당시 정렬 전략을 포함한 관찰연구의 결과입니다. 현대 MAKO 또는 다른 플랫폼의 장기 결과와 그대로 같다고 볼 수 없으며, 반대로 최신 플랫폼에 장기 우월성이 이미 입증되었다고 설명할 근거도 되지 않습니다.
MA와 FA를 비교하는 연구에서 두 군 모두 같은 로봇을 사용했다면 그 결과는 주로 정렬·균형 전략의 비교입니다. 로봇 대 수기 효과를 보려면 임플란트, 정렬 목표, release, 재활과 추적 조건을 확인해야 합니다. 경제성도 장비 가격 하나보다 실제 이용량과 전체 치료 경로의 결과를 평가합니다.
| 결과 | 평가할 지표 | 해석 시 확인할 조건 |
|---|---|---|
| 정확도·정밀도 | 계획 대비 절삭·컴포넌트 위치 오차와 분산 | 목표 정렬, 좌표계, 측정 방법, registration |
| 초기 회복 | 통증, 진통제, 보행, 재원 기간 | 진통·재활 프로토콜과 평가 시점 |
| 기능·만족도 | WOMAC, KOOS, OKS, MCID, 만족도 | 일차 결과, 신뢰구간, 추적 탈락 |
| 안전성·생존율 | 핀 합병증, 감염, 재치환과 원인 | 충분한 표본·추적, 플랫폼과 세대 |
| 정렬 전략 | MA·KA·rKA·FA에 따른 결과 | 양 군이 같은 로봇인지, gap·release 조건 |
ROBOTIC TKA · 03
합병증, 학습곡선과 수술 중 확인
새롭게 추가되는 위험
Tracker pin에 의한 골절·감염, pin 주변 통증, registration 실패, 장비 문제와 수기 전환은 로봇 수술에서 별도로 확인할 문제입니다. 핀의 위치·직경·삽입 경로와 골질, 기존 금속물, 환자의 체형을 검토합니다. 강의에 인용된 구형 시스템의 합병증 비율은 각 연구의 플랫폼과 분모가 다르므로 현재 MAKO의 표준 발생률로 제시하지 않습니다.
Haptic boundary는 계획한 절삭 범위를 제한하는 기능이며 모든 연부조직 손상을 자동으로 막지는 않습니다. 노출, retractors, 신경혈관 구조와 인대 보호는 수술자가 확인합니다. 로봇 팔과 tracker의 접촉·시야 차단·움직임도 실제 수술 조건에서 감시합니다.
학습곡선과 수기 전환
학습곡선은 수술 시간, registration, 계획 수정, 절삭과 운영팀 협업에서 서로 다릅니다. 시간의 안정화와 임상적 숙련은 같은 기준이 아닙니다. 초기 증례의 시간·중단 이유·계획 변경·합병증을 기록하고, 정해진 증례 수를 모든 팀의 숙련 기준으로 쓰지 않습니다.
등록 오차가 해결되지 않거나 tracker 고정이 불안정한 경우에는 장비 사용을 계속하는 것보다 원인을 확인하고 수기 전환 여부를 판단합니다. 수기 기구와 전환 절차를 준비하고, 계획의 기준 축·절삭량·크기를 다시 확인합니다.
운영과 술자 부담
CT 기반 플랫폼에서는 영상 촬영과 계획, 장비 준비·등록에 필요한 시간과 방사선 노출도 검토합니다. 영상이 필요한 시스템과 imageless 시스템의 운영 조건을 구분하며, 플랫폼마다 같은 부담이 생긴다고 보지 않습니다.
강의에서 다룬 ergonomics와 술자 에너지 연구는 수술 시간과 작업 방식이 신체 부담에 영향을 줄 수 있음을 보여 줍니다. 로봇이 절삭을 보조한다는 이유만으로 피로가 감소한다고 단정하지 않습니다. 장비 배치, 시야 확보, 정적 자세, 팀의 준비 시간을 실제 환경에서 평가합니다.
전공의가 기록할 항목
수술 전에는 임플란트와 정렬 목표, 골 소실·후과 마모·핀 경로를 검토합니다. 수술 중에는 registration 확인, 골극 제거 전후의 gap 조건, 계획 수정 이유, 절삭 후 확인과 전 운동범위 안정성을 기록합니다. 수술 후에는 통증·ROM·영상 정렬 외에도 핀 주변 증상, 합병증과 환자 보고 결과를 연결해 평가합니다.
향후 연구에서 검증할 질문
환자별 정렬과 gap·하중의 관계를 기록하고, 수술 중 계획 수정과 최종 안정성이 장기 기능에 연결되는지 검증할 필요가 있습니다. AI landmark detection과 자동 계획은 입력 기준점의 정확도, 외부 검증과 수술자의 수정 과정을 함께 평가해야 합니다.
새로운 자동화 기능은 절삭 오차뿐 아니라 합병증, 전환율, 환자 보고 결과와 전체 수술 흐름을 기준으로 검증합니다. 센서나 로봇으로 더 많은 수치가 생겼다는 사실만으로 임상적 이득이 증명되지는 않습니다.