画像を読むAIから動くAIへ
AIがX線画像を解析するという説明は、今では珍しくありません。骨の形を見つけ、関節の隙間を測り、病気を分類する研究です。では、画像を上手に読むAIは手術もできるのでしょうか。手術室では画像を読むだけでなく、実際に動く必要があります。患者さんの体と器具の位置を知り、組織をどの程度引くかも判断しなければなりません。Physical AIは、実空間の情報を受け取り、動作につなげるAIを指します。画面上の解析と患者さんの体の近くで安全に動くことの間には、まだ解決すべき課題が多くあります。
骨と器具の位置を確認し続ける
術前CTで見た骨が手術室のどこにあり、脚が動くと位置がどう変わるかを継続して確認します。皮膚や組織で一部が隠れたり、人の手や器具が視野を遮ったりすることもあります。準備した画像と現在の場面を合わせる過程が必要なのは、そのためです。一度骨を正しく見つけても、手術中にずっと正確に捉えられるかは別の問題です。認識の確かさや位置の変化を確かめながら、手術室の視野と動きを併せて扱う必要があります。
組織に加わる力を扱う
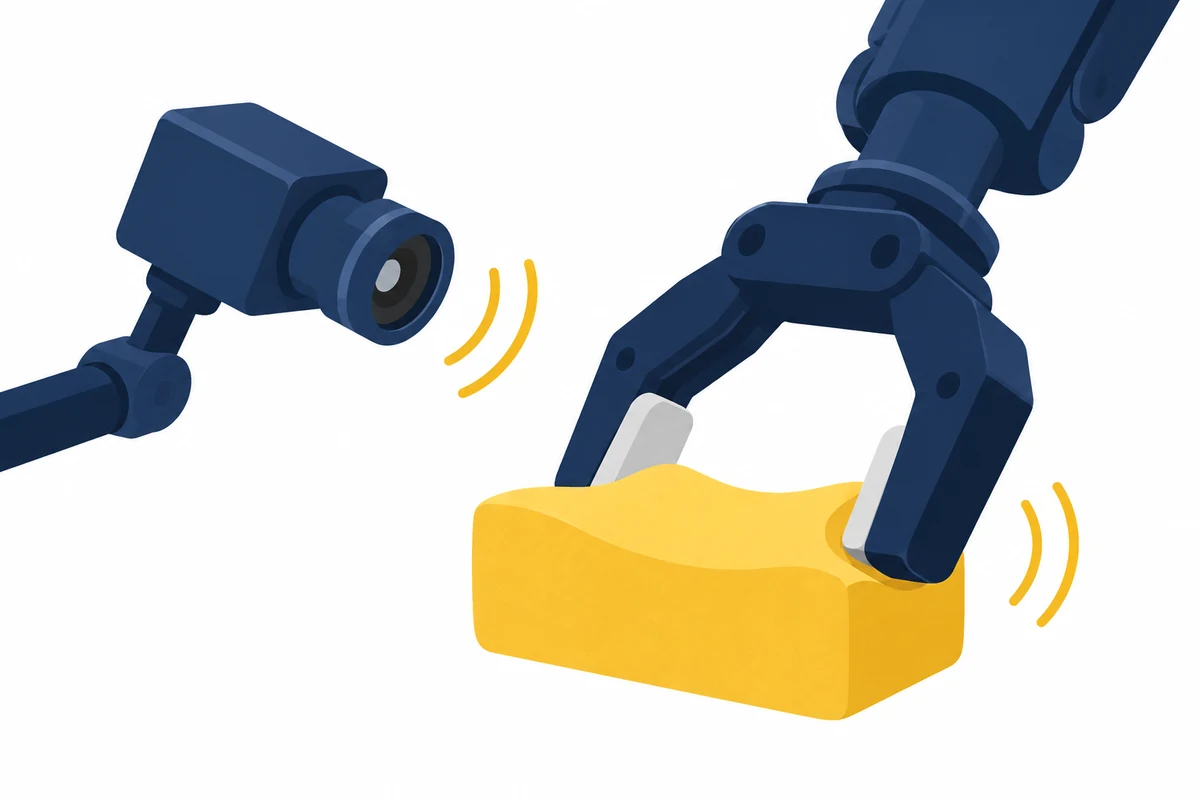
同じ位置に器具を置いても、押す力や引く力によって組織への影響は変わります。手術を補助する人は、手で感じる抵抗と目に見える組織の変化を併せて見ながら力を調整します。ロボットにも、組織の状態と接触情報を使って動作を調整する能力が必要です。そのため、手術映像、ロボットの動き、力と触覚の情報を一緒に集めています。この情報をいつ信頼し、いつ動作を止めるべきか判断する方法も研究します。人が介入したり停止したりできる仕組みも併せて設計します。
手術チームと働くロボット
手術には執刀医、補助する医療者、複数の機器が参加します。同じ動作でも、手術の段階と執刀医の意図によって意味は変わります。器具を支える補助ロボットと骨を切る手術ロボットは、役割も危険性も異なるため、それぞれの目的に合わせて検証します。コネクティブの手術補助ヒューマノイドZettは、組織の固定や牽引などの補助業務を支援する方向で開発しています。実演だけで、人の助けなしに臨床手術全体を行えるとは判断できません。一定の環境での動作と、さまざまな患者さんの状況で安全に働く能力は、分けて評価する必要があります。
実演の後に必要な検証
手術ロボットの研究では、何を補助するために作られたか、模型や実験で確かめた結果か、実際の患者さんでどのような性能と安全性を評価したかを確認してください。開発中の技術に期待する利点と、臨床で確認された効果も区別します。AIとロボットをつなぐ研究で、手術中の反復作業の負担を減らし、医療者の判断と実施を支えたいと考えています。患者さんに役立つ道具にするには、位置を捉え、力を扱い、手術チームと働く能力を順に検証する必要があります。その過程を論文と解説でお伝えします。